LabLens: 롤아웃을 살피고, 근거를 따라가기
TL;DR
로봇 롤아웃 로그는 관절이 무엇을 했는지, 카메라는 장면이 어떻게 보였는지 알려 주지만, 둘 다 검토자에게 어디부터 봐야 하는지는 알려 주지 않습니다. LabLens는 Gemini 4 Argon에게 롤아웃 하나, 질문 하나, 개요 프레임 8장을 주고, 결정적 도구 정확히 두 개(CSV 신호 구간 계산, 원본 프레임 묶음)만 요청하게 한 뒤, 모든 문장이 프레임이나 계산된 수치를 가리키는 보고서를 돌려줍니다. 실패한 롤아웃 T2012에서는 1,796개 샘플을 캔이 넘어지는 0.7초, 샘플 1600–1620으로 좁혔습니다.
1,796 → 21 에피소드 전체 샘플 수 대비 Gemini 4 Argon이 가장 먼저 보라고 지목한 구간의 샘플 수 (1600–1620, 영상 시간 53.33–54.00초)
2회 호출 · 도구 1라운드 조사 1회당 고정 예산. 모델에 전달된 것은 고유 프레임 14장과 계산된 신호 요약 18개
112.7초 실측 실행 시간: 계획 호출 37.6초, 서버 도구 0.4초, 검토 호출 74.8초 (Vertex AI, ADC)
개요
문제
실패한 SO-101 집어 옮기기 롤아웃은 약 60초 분량의 카메라 두 대 영상과 관절 신호 12개입니다. 검토자는 영상을 손으로 넘겨 보고, 범용 모델에게 “실패 원인을 설명해 줘”라고 하면 기록된 것과 추측한 것이 섞입니다. 정책 롤아웃과 원격조작 시연을 혼동하기도 하는데, 그러면 action.*의 의미 자체가 달라집니다.
접근
제한된 조사 루프입니다. 1차 호출(계획)은 질문과 개요 프레임 8장을 보고 신호 구간 하나와 프레임 묶음 하나를 요청합니다. 서버는 CSV와 원본 MP4에서 이를 결정적으로 계산합니다. 2차 호출(검토)은 모든 주장을 받은 근거 ID에 연결해야 하며, 정해진 권한 등급을 따릅니다.
결과
T2012에서 계획 호출은 샘플 1500–1620과 세부 구간 1570–1620을 골랐습니다. 검토 호출은 캔이 샘플 1603까지 서 있다가 1620에는 옆으로 누워 있음을 보고했고, 이것이 1602의 wrist_flex 최대 변위 및 1620을 향한 그리퍼 열림과 맞물린다고 정리했습니다. 접촉력은 명시적으로 미확인으로 남겼습니다.
원본 로그가 알려 주지 않는 것
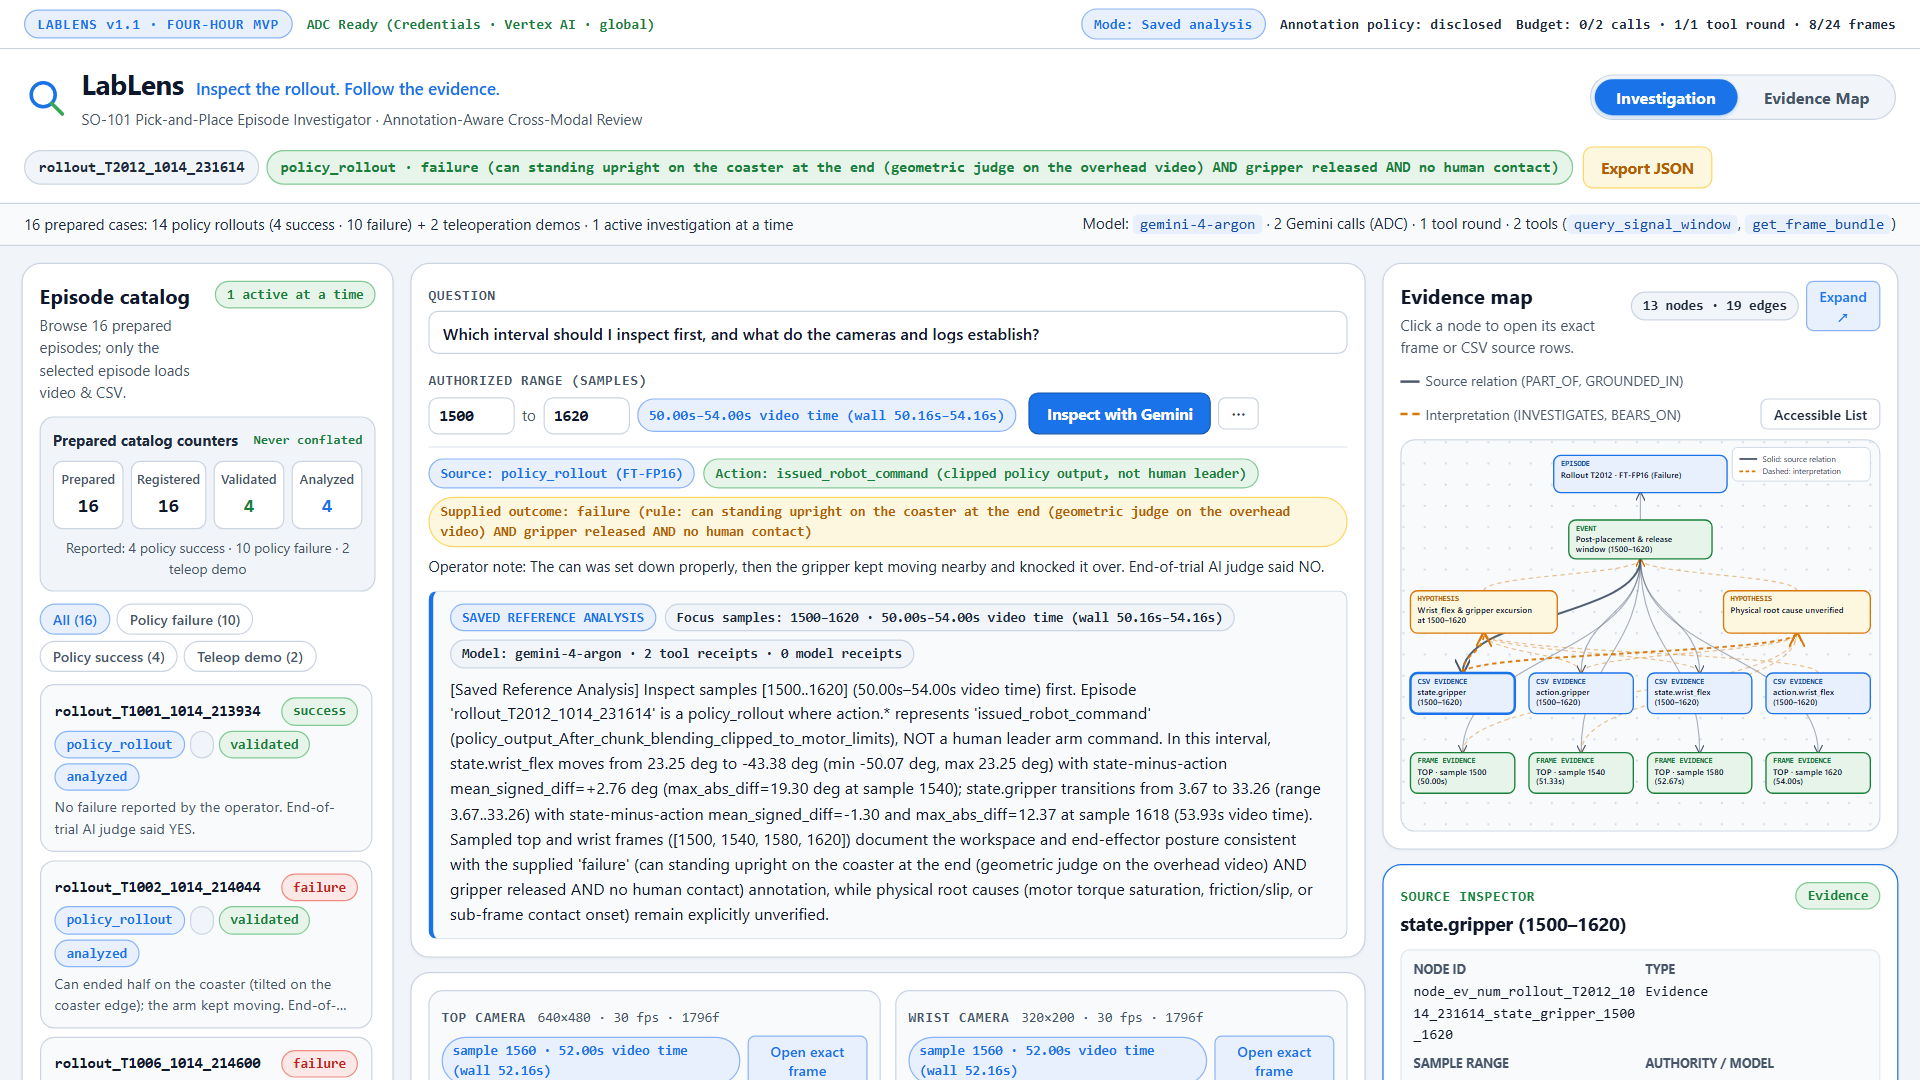
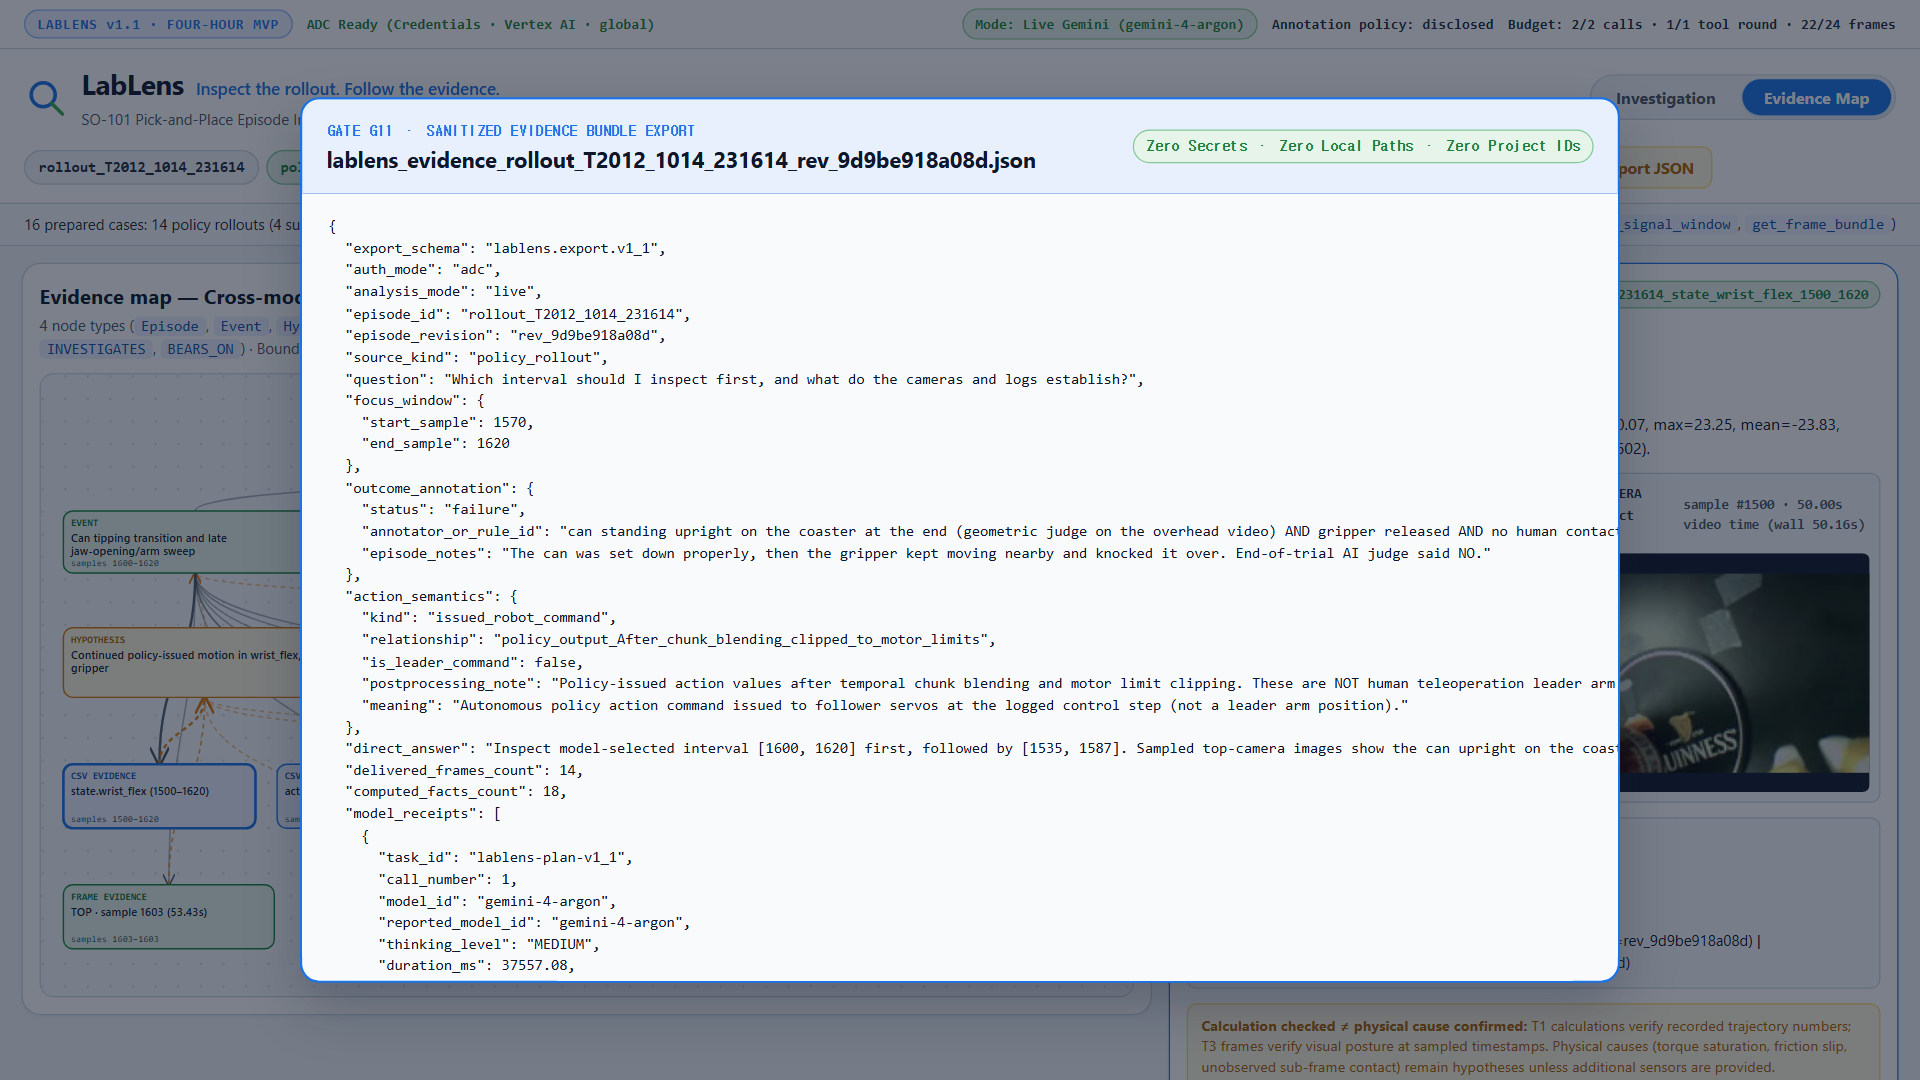
같은 12개 열이 에피소드마다 다른 뜻을 가집니다. 정책 롤아웃에서 action.*은 로봇에 내린 명령(청크 블렌딩과 모터 한계 클리핑을 거친 정책 출력)이고, 원격조작 시연에서는 사람이 움직인 리더 암입니다. 결과 라벨은 위 카메라 기반 기하 판정과 블라인드 영상 재판정의 합의이며, 작업자 메모와는 따로 관리됩니다. LabLens는 세 가지를 모두 episode.json에서 읽어 모델이 말하기 전에 먼저 보여 줍니다.
루프: 호출 두 번, 도구 두 개, 에피소드 하나
1차 호출 · 계획 어디를 볼지
질문 + 제공된 결과 + 개요 프레임 8장(top·wrist, 샘플 1500, 1540, 1580, 1620). Gemini 4 Argon은 구조화된 InspectionPlanResponse로 신호 구간 하나와 프레임 구간 하나를 돌려줍니다.
→
서버 · 도구 추측하지 않고 계산
query_signal_window는 모든 행에 대해 최솟값, 최댓값, 평균, 변화량, state−action 차이를 계산합니다(121행, 39 ms). get_frame_bundle은 PyAV로 원본 프레임을 정확히 디코딩합니다(8장, 349 ms). 결과마다 근거 ID와 원본의 SHA-256이 붙습니다.
→
2차 호출 · 검토 기록과 함께 주장
고유 프레임 14장 + 계산된 사실 18개. EvidenceReviewResponse는 각 항목을 계산된 사실, 시각 관찰, 가설, 미해결 중 하나로 표시하며, “verified physical cause” 같은 과잉 주장은 스키마 검증에서 거부됩니다.
롤아웃 T2012 결과
모델이 실패가 일어난 구간을 고른다
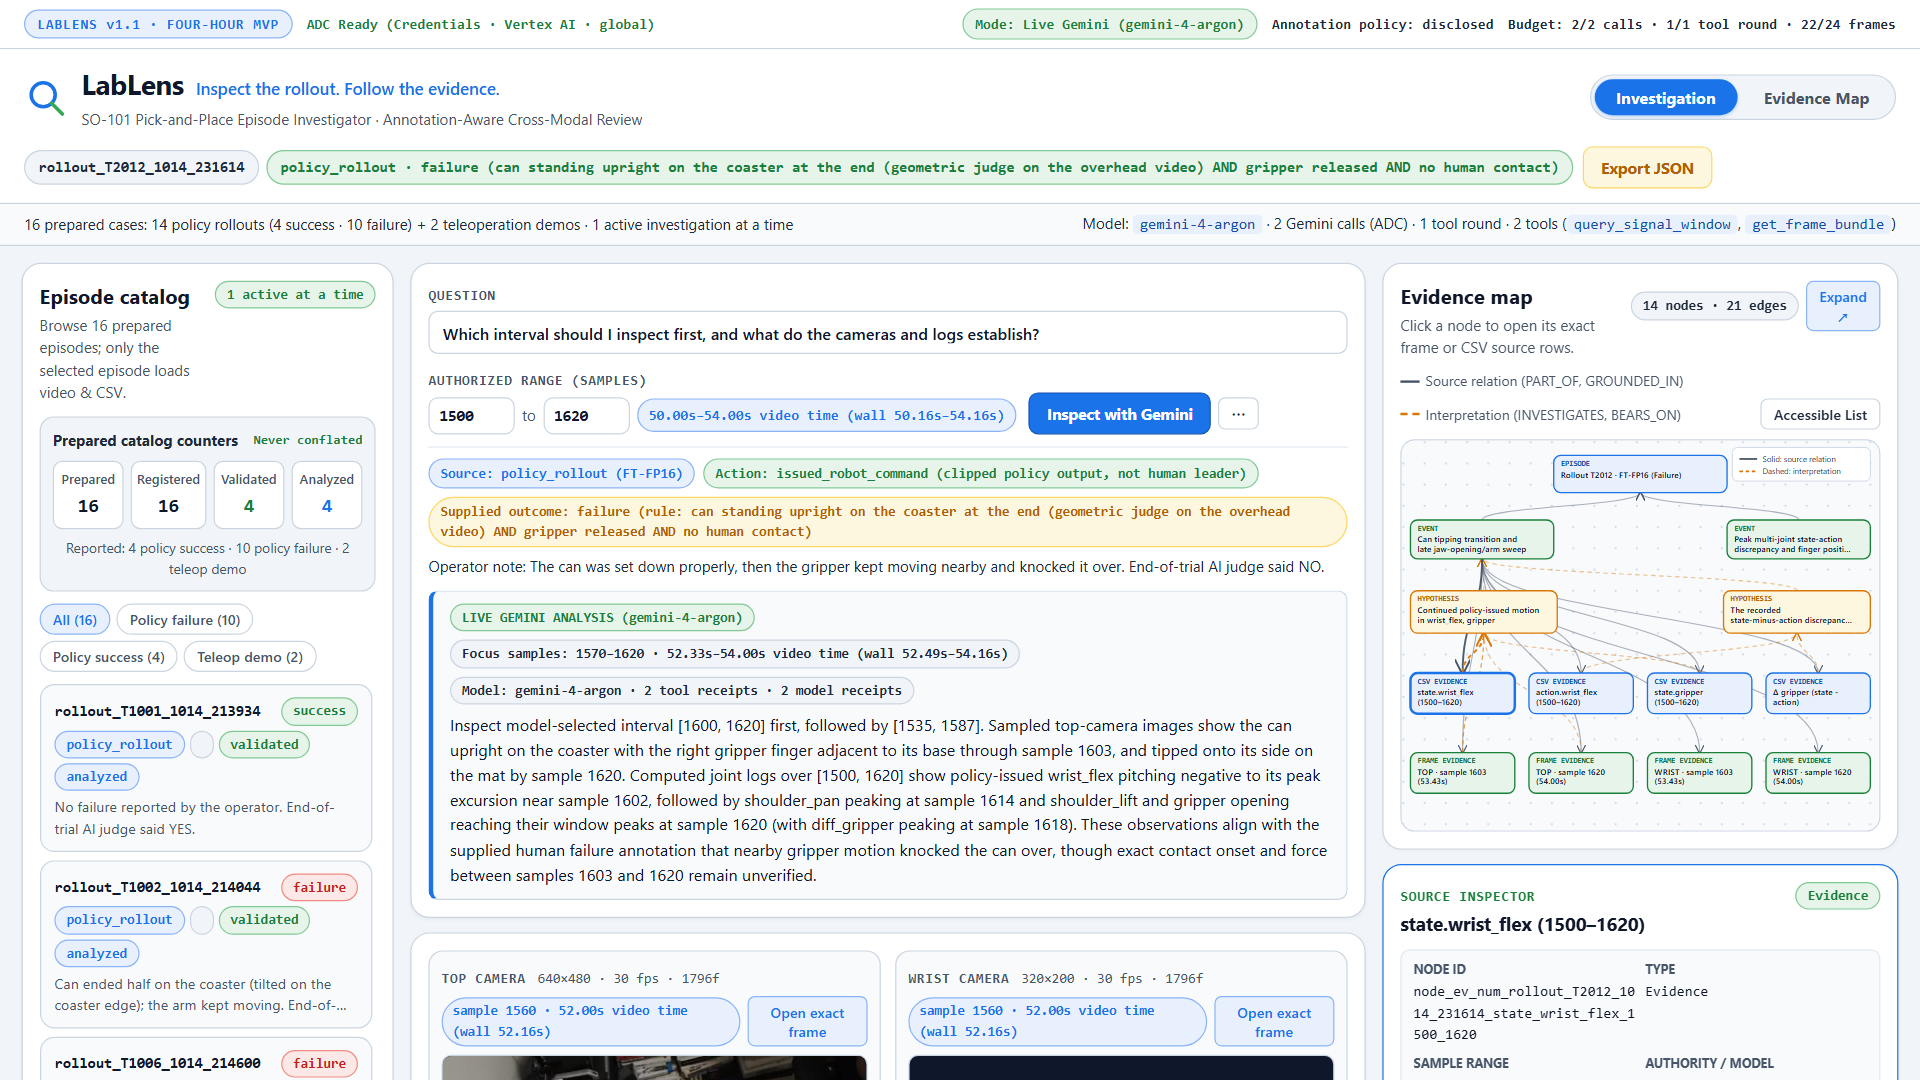
Gemini 4 Argon의 답변: “Inspect model-selected interval [1600, 1620] first, followed by [1535, 1587]. Sampled top-camera images show the can upright on the coaster … through sample 1603, and tipped onto its side on the mat by sample 1620.” 이 에피소드의 작업자 메모는 캔을 제대로 내려놓은 뒤 그리퍼가 근처에서 계속 움직이다 넘어뜨렸다고 적고 있으며, 지목된 구간이 바로 그 순간입니다.
문장 뒤의 계산된 사실
| 신호 (샘플 1500–1620) | 처음 | 끝 | Δ | 최대 시점 |
|---|---|---|---|---|
| state.wrist_flex (deg) | 23.25 | −43.38 | −66.64 | 1602 |
| state.shoulder_lift (deg) | −16.84 | 24.84 | +41.67 | 1620 |
| action.shoulder_pan (deg) | −1.43 | −19.86 | −18.42 | 1610 |
| state.gripper (% 열림) | 3.67 | 33.26 | +29.59 | 1620 |
모든 행은 서버가 trajectory.csv에서 다시 계산한 값입니다. 모델은 이 수치를 인용할 수 있지만 만들어 낼 수는 없습니다.
가설은 가설로 남는다
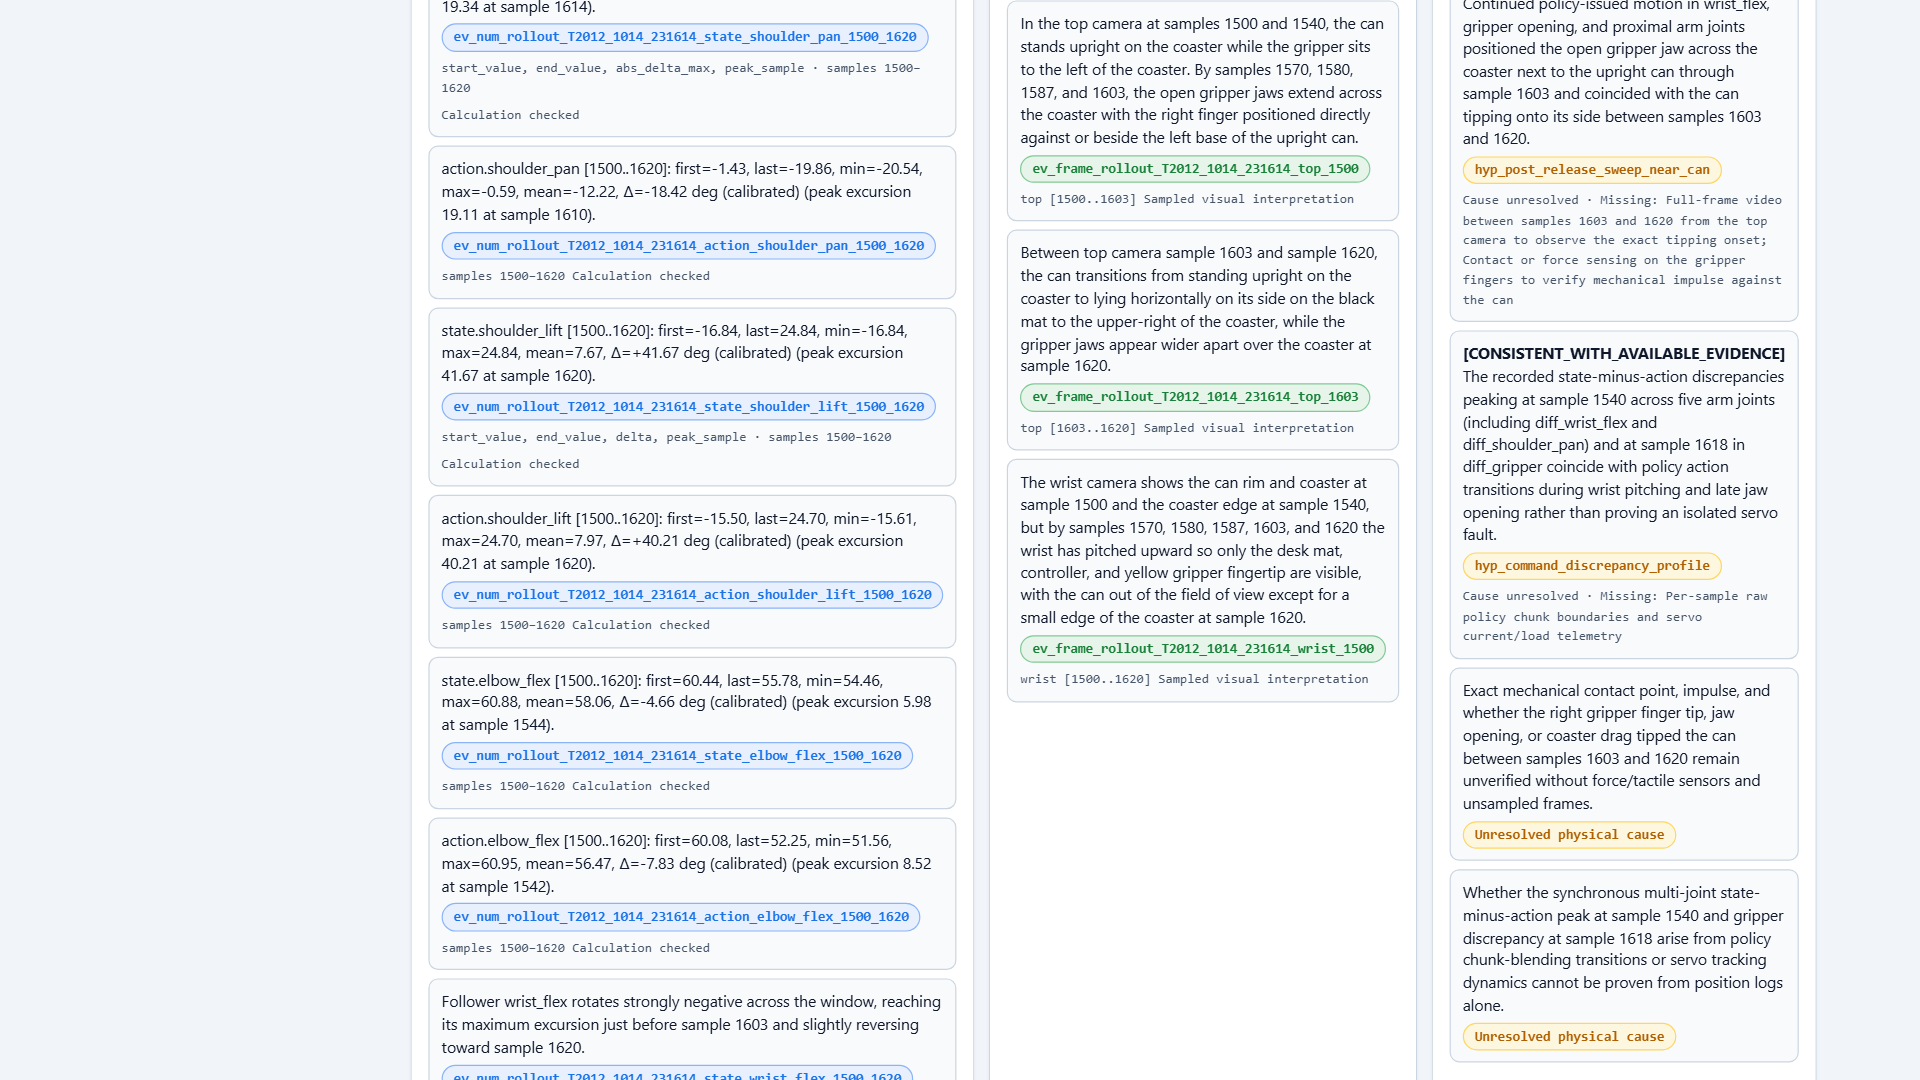
두 가설 모두 원인 미해결로 표시되고, 부족한 근거를 명시합니다: 샘플 1603–1620 사이 프레임, 접촉·힘 센서, 서보 전류. 계산 확인 ≠ 물리적 원인 확정.
모든 노드는 원본으로 열린다
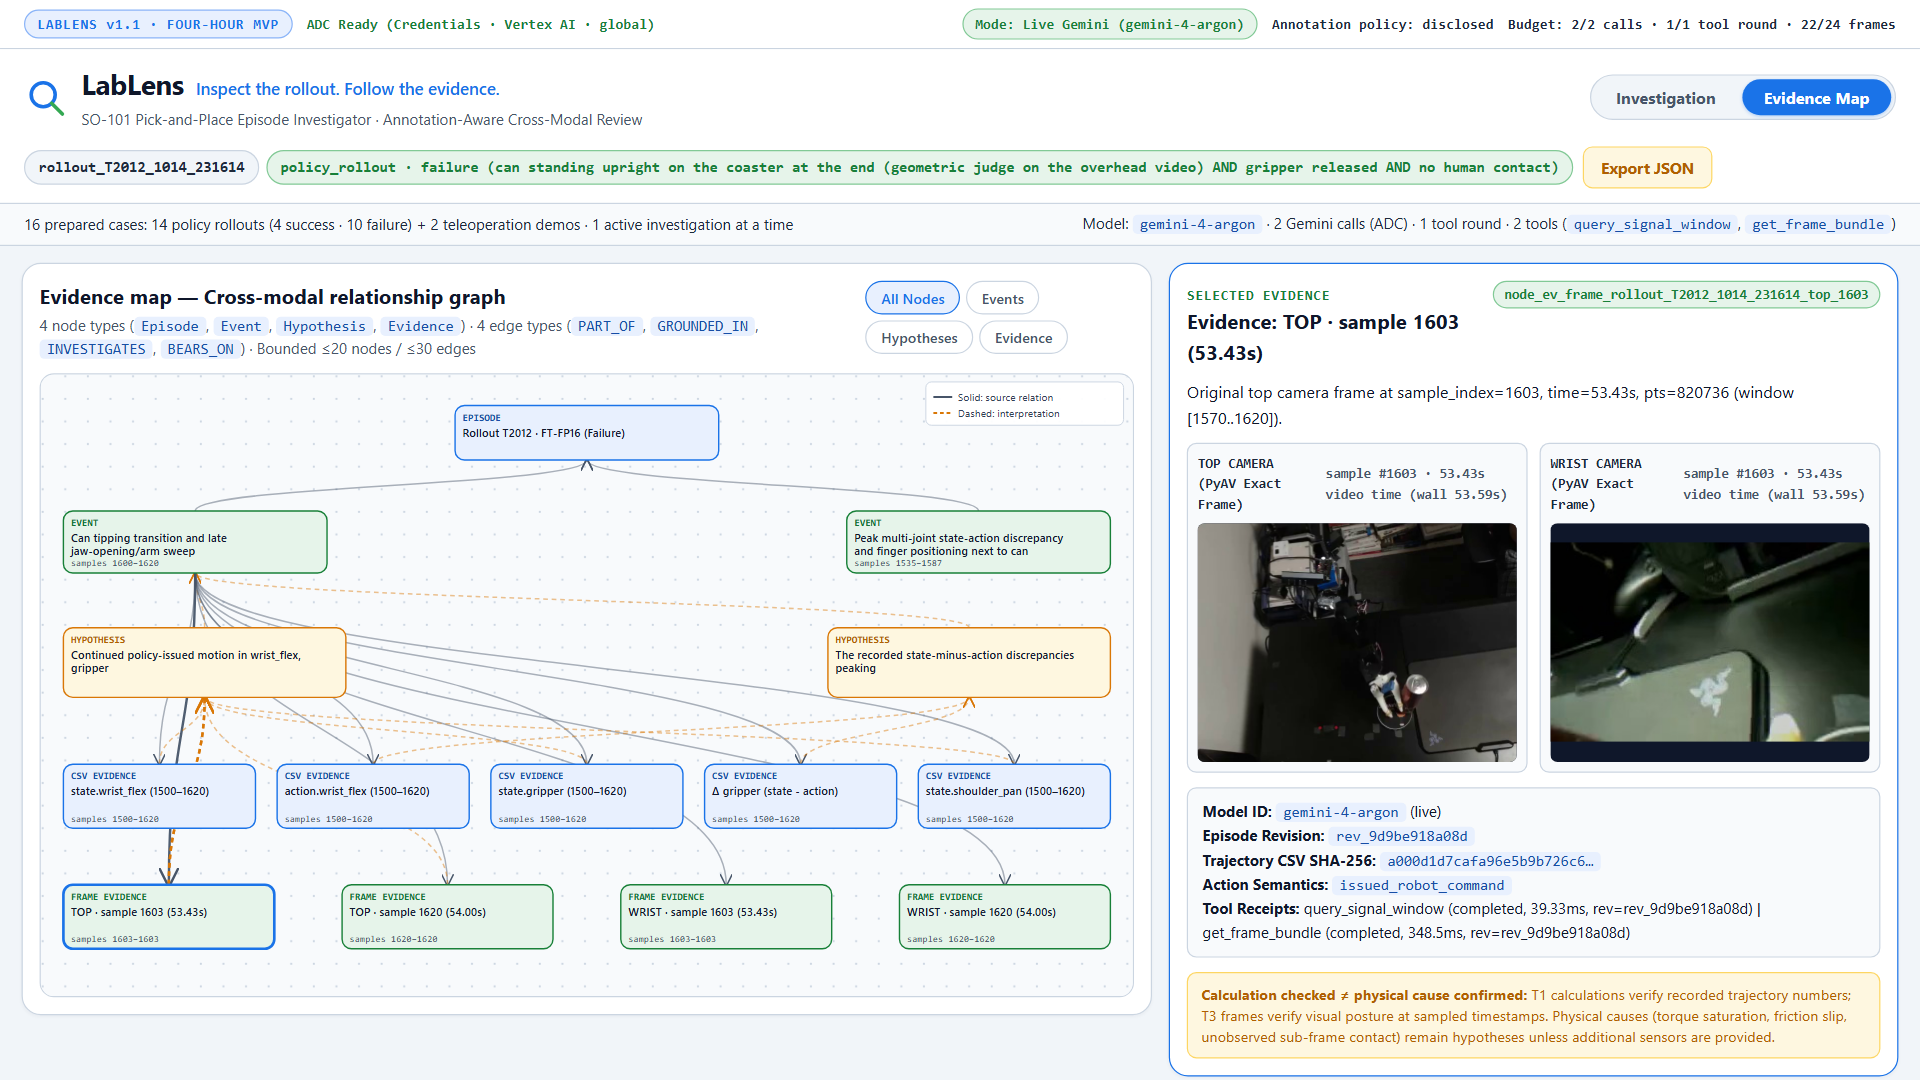
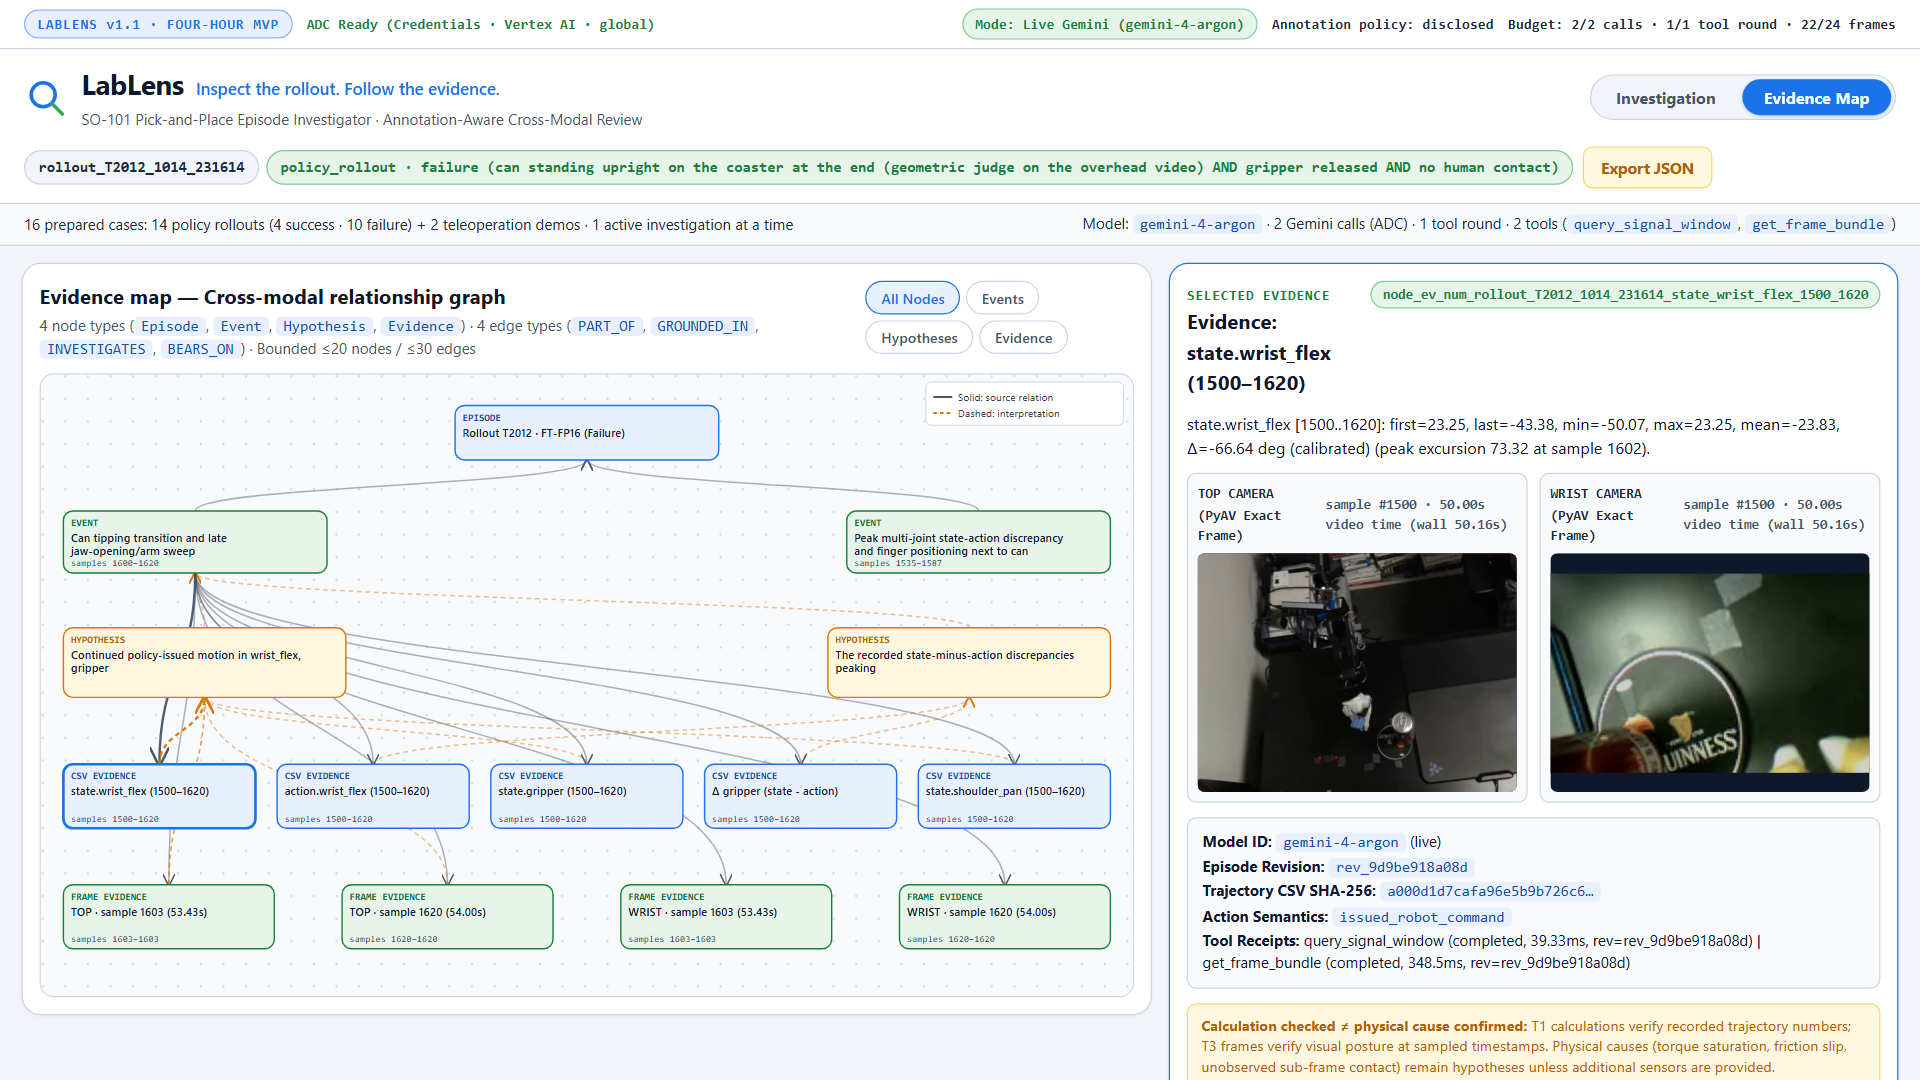
Evidence Map은 노드 20개, 연결선 30개 이하로 제한되며 고립 노드가 없습니다. 실선은 기록 관계(PART_OF, GROUNDED_IN), 점선은 해석 관계(INVESTIGATES, BEARS_ON)입니다. 어떤 근거 노드를 눌러도 결론이 아니라 기록된 내용이 열립니다.
실시간 실행 기록
- 운영자가 에피소드 하나를 고릅니다. 에피소드를 바꾸면 진행 중인 조사는 취소됩니다.
- 운영자가 서버 측 비밀값으로 실행을 승인합니다. 무인 호출이나 일괄 호출은 없습니다.
- 1차 호출(
lablens-plan-v1_1)이 계획 하나를 돌려주고, 서버는 최대 도구 1라운드, 도구 2개까지만 실행합니다. - 2차 호출(
lablens-review-v1_1)이 보고서를 돌려줍니다. 근거 ID가 맞지 않거나 금지 표현이 있는 주장은 스키마 검증에서 실패합니다. - 내보내기는 정제된 JSON 묶음을 만듭니다: 비밀값, 로컬 경로, 프로젝트 ID 없음.
Vertex AI (global), thinking level MEDIUM 실측
| 단계 | 모델 / 도구 | 소요 시간 | 입력 | 출력 |
|---|---|---|---|---|
| 1차 호출 · 계획 | gemini-4-argon |
37.56초 | 20,855 토큰 · 프레임 8장 | 2,608 토큰 |
| 도구 T1 | query_signal_window |
0.04초 | 121행 · 신호 12개 + 차이 6개 | 사실 18개 |
| 도구 T3 | get_frame_bundle |
0.35초 | 샘플 1570, 1587, 1603, 1620 | 프레임 8장 |
| 2차 호출 · 검토 | gemini-4-argon |
74.76초 | 36,932 토큰 · 프레임 14장 | 5,895 토큰 |
| 합계 | 112.70초 |
시사점과 한계
시사점
- 어디를 볼지는 모델이 고르고, 무엇이 있는지는 서버가 계산합니다.
- 출처의 의미도 근거입니다: 롤아웃과 원격조작 시연을 같은 방식으로 설명해서는 안 됩니다.
- 기록이 남는 짧고 제한된 루프가 길고 자유로운 설명보다 믿기 쉽습니다.
한계
- 승인 1회당 에피소드 하나. 준비된 에피소드는 16개(ACT 정책 롤아웃 14개: 성공 4, 실패 10 / 원격조작 시연 2개).
- 드문드문 뽑은 프레임은 샘플 사이의 사건을 놓칠 수 있고, 30 fps 카메라와 관절 엔코더로는 접촉력을 확정할 수 없습니다.
- 제공된 주석을 검토하는 도구이며, 블라인드 결과 분류나 근본 원인 진단 도구가 아닙니다.
출처
이 페이지의 모든 수치는 앱이 내보낸 실시간 실행 기록에서 나왔습니다. 백엔드(FastAPI, PyAV, ADC 기반 google-genai), 프론트엔드, 릴리스 게이트 13개는 대회 기간에 만들었고, 13개 게이트를 모두 통과합니다. 코드는 Apache 2.0, SO-101 에피소드 녹화 데이터는 CC BY 4.0입니다.
인용
@misc{kang2026lablens,
  title        = {LabLens: Inspect the Rollout, Follow the Evidence},
  author       = {Kang, Chanseok},
  year         = {2026},
  howpublished = {\url{https://github.com/goodboychan/LabLens}}
}